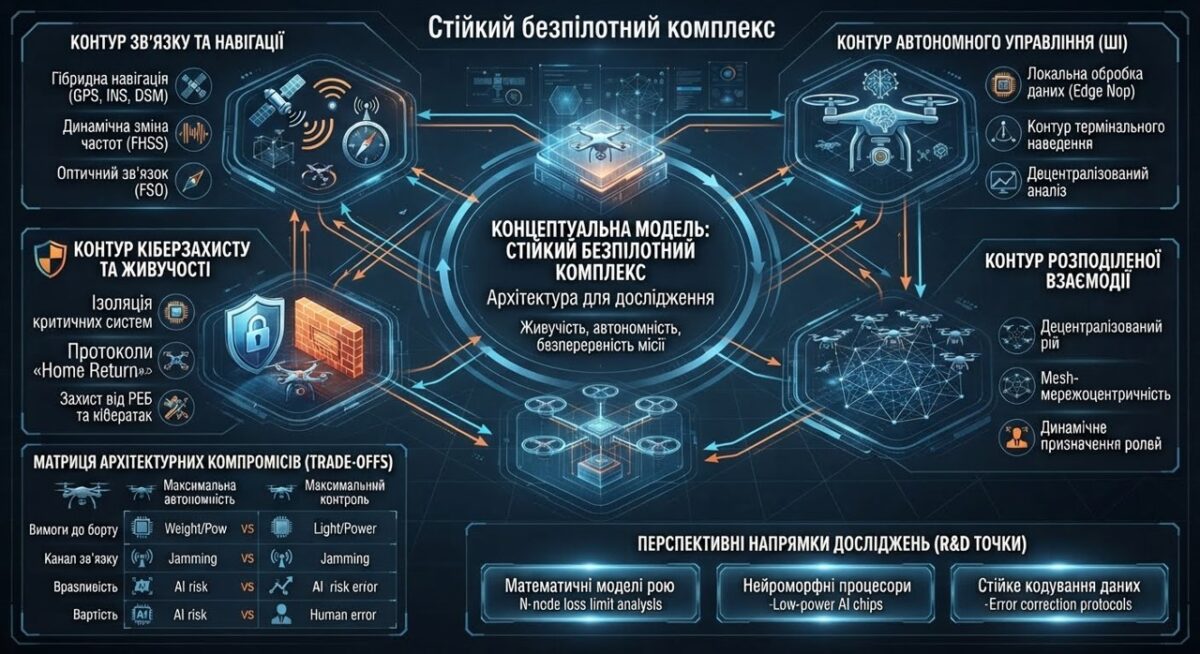
Захист українських дронів від російської РЕБ (радіоелектронної боротьби) — це не одна технологія, а комплексна задача забезпечення стійкості безпілотної системи до придушення, спотворення або втрати сигналів і каналів зв’язку.
Ймовірно, найперспективніше розглядати її системно: не просто вдосконалювати дрон, а забезпечувати стійкість усього комплексу — від сенсорів і навігації до управління, обміну даними та виконання завдання.
1. Основні загрози та способи протидії

1. Придушення каналу управління
РЕБ може перешкоджати передаванню команд між оператором і дроном.
Напрями захисту: стійкість протоколів зв’язку, контроль якості каналу, безпечні режими при втраті зв’язку.

Дрон може втратити супутникову навігацію або отримати хибні координати.
Напрями захисту: поєднання незалежних джерел навігації, інерційних вимірювань, візуальних орієнтирів та виявлення суперечливих даних.

3. Втрата телеметрії та ситуаційної обізнаності
Оператор може втратити дані про положення, стан і виконання завдання.
Напрями захисту: локальна обробка даних, контроль справності систем, збереження журналів та заздалегідь визначена безпечна поведінка.

4. Залежність від одного каналу або одного вузла
Вихід із ладу окремого елемента може призвести до втрати всієї системи.
Напрями захисту: резервування критичних функцій, розподілене управління, узгоджені режими автономності та контроль цілісності команд.
Важливо: жоден із цих підходів не гарантує повної невразливості. Результат залежить від типу дрона, характеру перешкод, умов застосування та якості реалізації.
2. Яку архітектуру захисту можливо рекомендувати
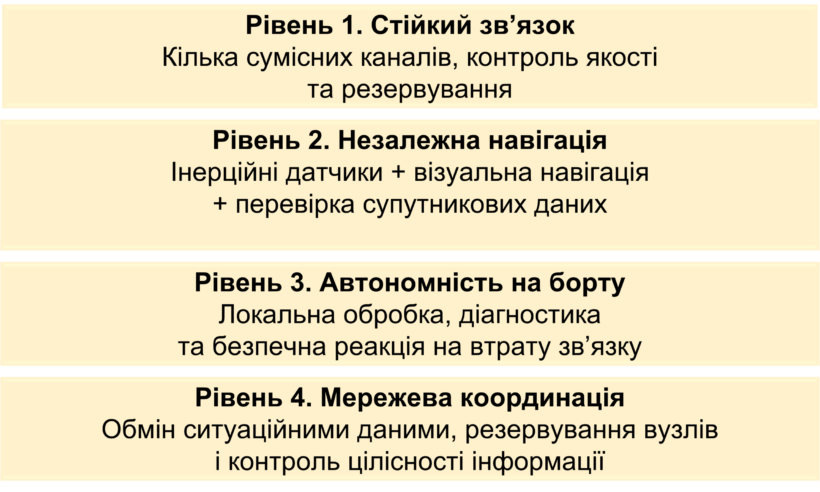
Рівень 1. Стійкий зв’язок – Кілька сумісних каналів, контроль якості та резервування.
Рівень 2. Незалежна навігація – Інерційні датчики + візуальна навігація + перевірка супутникових даних.
Рівень 3. Автономність на борту – Локальна обробка, діагностика та безпечна реакція на втрату зв’язку.
Рівень 4. Мережева координація – Обмін ситуаційними даними, резервування вузлів і контроль цілісності інформації.
3. Пріоритети розробки технологічних напрямів та очікувані результати
| Пріоритет | Технологічний напрям | Очікуваний результат |
|---|---|---|
| 1 | Гібридна навігація | Менша залежність від супутникового сигналу |
| 2 | Стійкість зв’язку | Зниження залежності від одного каналу |
| 3 | Автономне виконання безпечних процедур | Збереження керованості за втрати зв’язку |
| 4 | Діагностика РЕБ | Своєчасне виявлення деградації навігації та зв’язку |
| 5 | Розподілене управління | Менша залежність комплексу від одного вузла |
| 6 | Випробування | Вимірювання реальної стійкості в контрольованих умовах |
Окремої уваги заслуговує гібридна навігація INS + VIO/SLAM — поєднання інерційних вимірювань із візуальною оцінкою руху та побудовою карти. Також варто досліджувати спеціалізовані антени захисту супутникової навігації, якщо дозволяють маса, енергоспоживання та вартість платформи.
4. Як оцінювати результат
Необхідно перевіряти не лише факт продовження польоту, а й вимірювані показники:
-
похибка навігації за різних умов;
-
час виявлення втрати або спотворення сигналу;
-
частка успішно переданих даних;
-
час відновлення після порушення зв’язку;
-
енергоспоживання, маса та вартість захисних компонентів;
-
кількість небезпечних відмов і хибних рішень автоматики.
Випробування слід проводити на стендах або в контрольованому середовищі з безпечними імітаторами перешкод, а не шляхом неузгодженого випромінювання в реальному радіоефірі.
5. Як це пов’язати з концепцією C6ISR.UxS
Ймовірно, потрібно розглядати захист від РЕБ як окрему наскрізну функцію всієї архітектури:
-
C6ISR — ситуаційна обізнаність, управління, координація та інформаційна стійкість.
-
UxS — повітряні, наземні, надводні й підводні безекіпажні системи.
-
AI + Human + Actuators — штучний інтелект, людське рішення та виконавчі механізми.
-
DSS BI + NEO — аналітична підтримка рішень, правила, тригери, KPI, зворотний зв’язок і взаємодія людини з технічними системами.
У цій моделі протидія РЕБ — не окремий пристрій, а властивість системи, яку потрібно проєктувати, вимірювати й постійно вдосконалювати.
У подальшому розглядаються для розробки таки напрямки.
1. Формат роботи
2. Тип систем


